2010

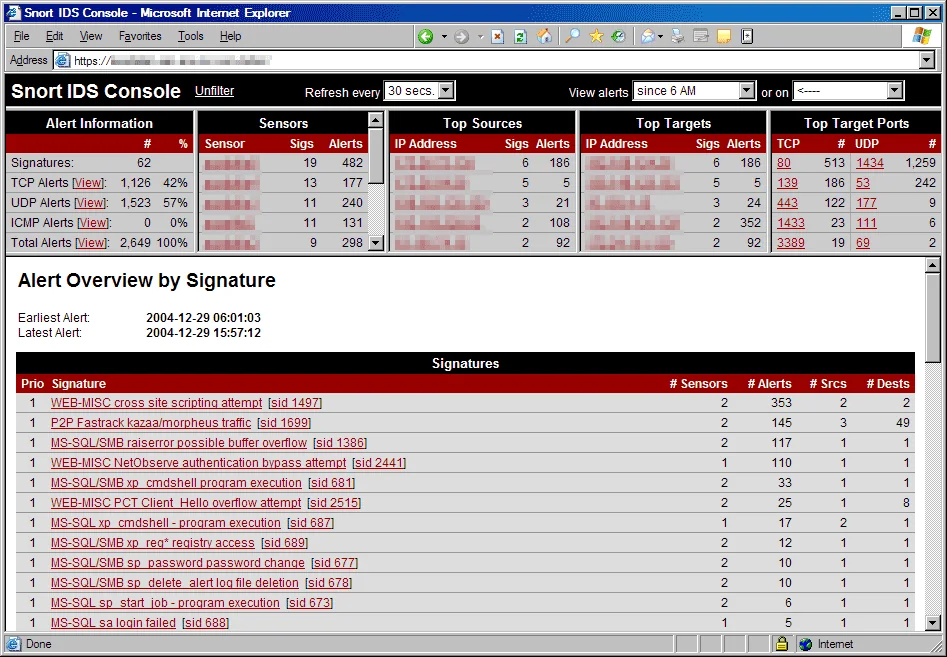
Suricata 1.0: un motore IDS multi-thread in C

La Open Information Security Foundation ha rilasciato Suricata 1.0 a luglio 2010: motore di intrusion detection riscritto in C con architettura multi-thread, riconoscimento di protocollo indipendente dalla porta e compatibilità con le regole Snort. Note tecniche su cosa cambia rispetto al modello single-thread.

Leggi tutto

ROS e il riuso del software robotico

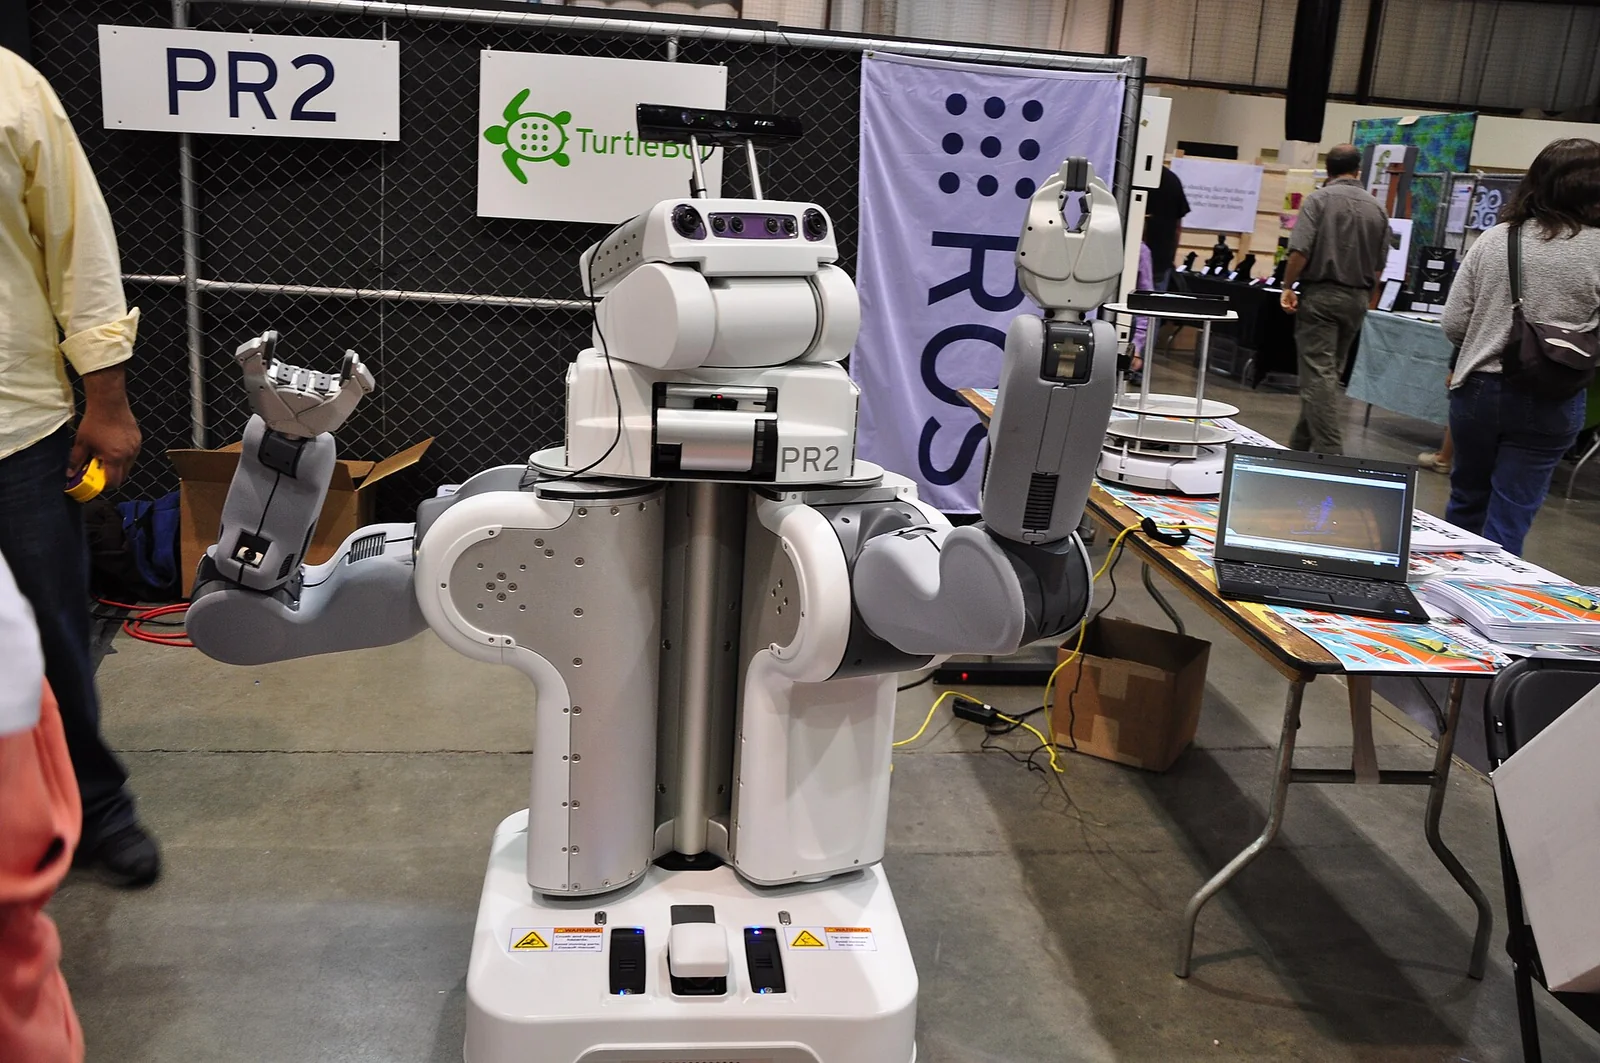
ROS 1.0, rilasciato a gennaio 2010 da Willow Garage sotto licenza BSD, organizza il software robotico come grafo di processi che dialogano via publish/subscribe per separare driver, algoritmi e hardware. Architettura, scelte di fondo e limiti rispetto a Player/Stage e ai middleware precedenti.

Leggi tutto
2009
2008